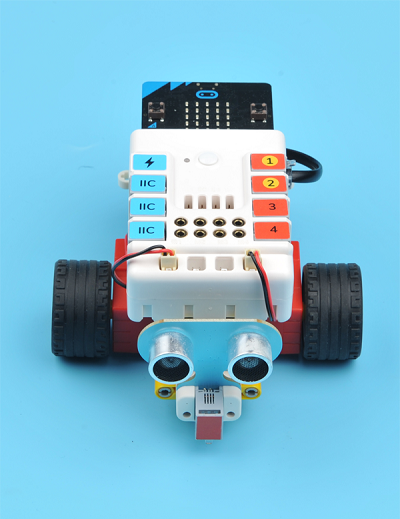
STARTER V1 · LỘ TRÌNH 24 BUỔI

Lắp ráp, hiểu và lập trình từ nền tảng đến robot tự hành

Hai buổi nền tảng dùng chung với Starter v2; 22 dự án từ Nezha Inventor’s Kit, chọn theo cảm biến sẵn có và kiến thức kế thừa.

24 buổi họcLắp ráp theo dự ánMicro:bit & MakeCode6 thử thách / buổi
24/24Buổi học sẵn sàngBKIT STARTER V1
01Dự án đầu tiên
24Buổi trong lộ trình
01

Lắp ráp có mục tiêu

Từ linh kiện rời đến mô hình hoàn chỉnh, mỗi bước đều gắn với một nhiệm vụ rõ ràng.

02

Hiểu robot hoạt động

Quan sát cơ cấu, motor, servo và cảm biến để hiểu robot phản hồi như thế nào.

03

Thử thách tăng dần

Mỗi buổi có 2 bài dễ chỉ đổi tham số, 1 bài trung bình và 1 bài khó cần giải thích cách làm.

24 buổi học · Starter v1

24 buổi theo lộ trình. Hai bài nền tảng được giữ; 22 dự án được chọn để giảm trùng kiến thức.
24/24 buổi
01–06 · Cơ bản07–13 · Cảm biến đơn14–18 · Phối hợp cơ cấu19–20 · Chuỗi nhiệm vụ21–24 · Tự hành & tổng hợp
BUỔI 01
Giới thiệu kit và làm quen với lập trình
0138 TRANG

Giới thiệu kit và làm quen với lập trình

Buổi nền tảng giữ nội dung từ Starter v2.
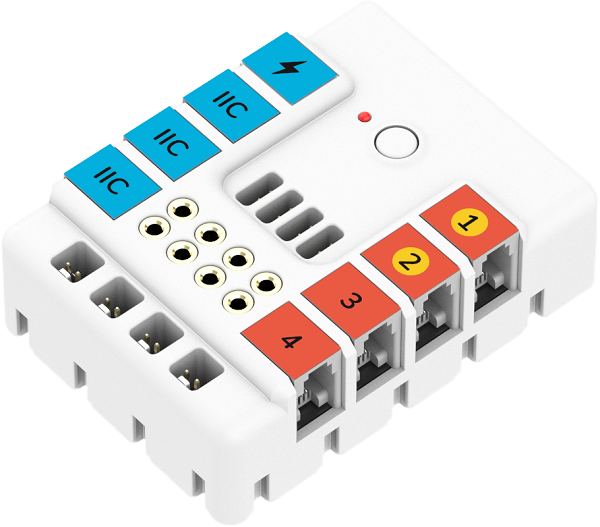
Kit & MakeCodeBài nền tảng
Mở buổi 01 →
BUỔI 02
Giới thiệu kit và làm quen với lập trình Sensor và Động cơ
0265 TRANG

Giới thiệu kit và làm quen với lập trình Sensor và Động cơ

Buổi nền tảng giữ nội dung từ Starter v2.

Kit & MakeCodeBài nền tảng
Mở buổi 02 →
BUỔI 03
Đèn bàn cảm ứng
Đèn bàn cảm ứngẢnh mô hình từ tài liệu gốc · cần Internet
0324 TRANG

Đèn bàn cảm ứng

Từ tín hiệu nhấn/thả đến LED; phân biệt đầu vào và đầu ra

Cảm biến va chạmLắp ráp 9 bước
Mở buổi 03 →
BUỔI 04
Đèn giao thông
Đèn giao thôngẢnh mô hình từ tài liệu gốc · cần Internet
0425 TRANG

Đèn giao thông

Ghép trình tự ba đầu ra và điều chỉnh thời gian

Lắp ráp 10 bước
Mở buổi 04 →
BUỔI 05
Robot đi bộ
Robot đi bộẢnh mô hình từ tài liệu gốc · cần Internet
0550 TRANG

Robot đi bộ

Sự kiện A/B, Motor và cơ cấu chân; thử tốc độ an toàn

Lắp ráp 35 bước
Mở buổi 05 →
BUỔI 06
Bộ quay con quay
Bộ quay con quayẢnh mô hình từ tài liệu gốc · cần Internet
0632 TRANG

Bộ quay con quay

Kế thừa nút cảm biến và Motor; chạy khi nhấn, dừng khi thả

Cảm biến va chạmLắp ráp 17 bước
Mở buổi 06 →
BUỔI 07
Quạt điều chỉnh tốc độ
Quạt điều chỉnh tốc độẢnh mô hình từ tài liệu gốc · cần Internet
0728 TRANG

Quạt điều chỉnh tốc độ

Đọc giá trị liên tục và điều chỉnh tốc độ theo núm xoay

Biến trởLắp ráp 13 bước
Mở buổi 07 →
BUỔI 08
Cần gạt mưa
Cần gạt mưaẢnh mô hình từ tài liệu gốc · cần Internet
0832 TRANG

Cần gạt mưa

Thay đổi giá trị tốc độ qua nhiều lần bấm; kiểm soát giới hạn

Lắp ráp 17 bước
Mở buổi 08 →
BUỔI 09
Đèn nhắc tưới cây
Đèn nhắc tưới câyẢnh mô hình từ tài liệu gốc · cần Internet
0923 TRANG

Đèn nhắc tưới cây

So sánh ngưỡng cảm biến và báo hai trạng thái

Cảm biến độ ẩm đấtLắp ráp 8 bước
Mở buổi 09 →
BUỔI 10
Cảnh báo vật đến gần
Cảnh báo vật đến gầnẢnh mô hình từ tài liệu gốc · cần Internet
1024 TRANG

Cảnh báo vật đến gần

Dùng khoảng cách thay cho độ ẩm; phối hợp đèn và âm thanh

Cảm biến khoảng cáchLắp ráp 9 bước
Mở buổi 10 →
BUỔI 11
Máy sấy tay mô hình
Máy sấy tay mô hìnhẢnh mô hình từ tài liệu gốc · cần Internet
1127 TRANG

Máy sấy tay mô hình

Dùng điều kiện khoảng cách để điều khiển Motor

Cảm biến khoảng cáchLắp ráp 12 bước
Mở buổi 11 →
BUỔI 12
Cổng tự động
Cổng tự độngẢnh mô hình từ tài liệu gốc · cần Internet
1227 TRANG

Cổng tự động

Thay đầu ra Motor bằng Servo; vị trí đóng/mở theo khoảng cách

Cảm biến khoảng cáchLắp ráp 11 bước
Mở buổi 12 →
BUỔI 13
Giàn phơi tự thu vào
Giàn phơi tự thu vàoẢnh mô hình từ tài liệu gốc · cần Internet
1325 TRANG

Giàn phơi tự thu vào

Áp dụng cảm biến độ ẩm với cơ cấu Servo đã học

Cảm biến độ ẩm đấtLắp ráp 9 bước
Mở buổi 13 →
BUỔI 14
Quạt đảo gió
Quạt đảo gióẢnh mô hình từ tài liệu gốc · cần Internet
1430 TRANG

Quạt đảo gió

Phối hợp Motor và Servo thay vì một đầu ra

Lắp ráp 14 bước
Mở buổi 14 →
BUỔI 15
Robot đi trên dây
Robot đi trên dâyẢnh mô hình từ tài liệu gốc · cần Internet
1572 TRANG

Robot đi trên dây

Hiệu chỉnh tốc độ theo độ ổn định cơ khí; đo và giải thích kết quả

Lắp ráp 57 bước
Mở buổi 15 →
BUỔI 16
Xe điều chỉnh tốc độ
Xe điều chỉnh tốc độẢnh mô hình từ tài liệu gốc · cần Internet
1634 TRANG

Xe điều chỉnh tốc độ

Mở rộng điều tốc từ một Motor sang hai Motor

Biến trởLắp ráp 19 bước
Mở buổi 16 →
BUỔI 17
Đàn guitar đo khoảng cách
Đàn guitar đo khoảng cáchẢnh mô hình từ tài liệu gốc · cần Internet
1745 TRANG

Đàn guitar đo khoảng cách

Chia giá trị khoảng cách thành nhiều mức đầu ra thay vì hai trạng thái

Cảm biến khoảng cáchLắp ráp 30 bước
Mở buổi 17 →
BUỔI 18
Xe mô tô cơ khí
Xe mô tô cơ khíẢnh mô hình từ tài liệu gốc · cần Internet
1851 TRANG

Xe mô tô cơ khí

Kết hợp truyền động và hướng lái, có thao tác dừng riêng

Lắp ráp 35 bước
Mở buổi 18 →
BUỔI 19
Xe nâng hàng
Xe nâng hàngẢnh mô hình từ tài liệu gốc · cần Internet
1968 TRANG

Xe nâng hàng

Lập trình nhiều giai đoạn di chuyển và nâng/hạ

Lắp ráp 53 bước
Mở buổi 19 →
BUỔI 20
Xe gắp vật
Xe gắp vậtẢnh mô hình từ tài liệu gốc · cần Internet
2060 TRANG

Xe gắp vật

Phối hợp ba cơ cấu theo thứ tự để gắp một vật

Lắp ráp 44 bước
Mở buổi 20 →
BUỔI 21
Xe tránh vật cản
Xe tránh vật cảnẢnh mô hình từ tài liệu gốc · cần Internet
2134 TRANG

Xe tránh vật cản

Robot tự quyết định đổi hướng từ dữ liệu khoảng cách

Cảm biến khoảng cáchLắp ráp 19 bước
Mở buổi 21 →
BUỔI 22
Xe dò vạch
Xe dò vạchẢnh mô hình từ tài liệu gốc · cần Internet
2236 TRANG

Xe dò vạch

Phản hồi hai mắt dò và hiệu chỉnh hai tốc độ

Cảm biến dò vạchLắp ráp 21 bước
Mở buổi 22 →
BUỔI 23
Xe quét thông minh
Xe quét thông minhẢnh mô hình từ tài liệu gốc · cần Internet
2330 TRANG

Xe quét thông minh

Kết hợp hai loại cảm biến, xác định thứ tự ưu tiên

Cảm biến dò vạchCảm biến khoảng cáchLắp ráp 15 bước
Mở buổi 23 →
BUỔI 24
Robot tôm cơ khí
Robot tôm cơ khíẢnh mô hình từ tài liệu gốc · cần Internet
2449 TRANG

Robot tôm cơ khí

Dự án tổng hợp: cảm biến, hai Motor, Servo và trạng thái an toàn
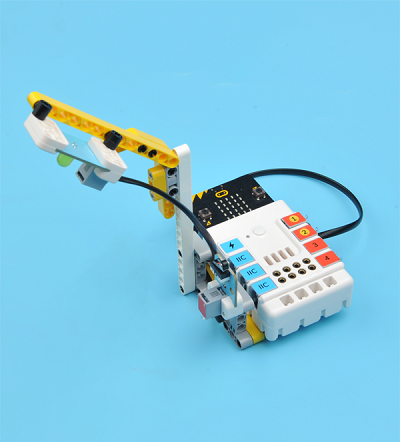
Cảm biến khoảng cáchLắp ráp 33 bước
Mở buổi 24 →