Lắp ráp có mục tiêu
Từ linh kiện rời đến mô hình hoàn chỉnh, mỗi bước đều gắn với một nhiệm vụ rõ ràng.
Làm quen cơ cấu, motor, servo, cảm biến và lập trình trực quan với micro:bit thông qua các dự án robot dễ quan sát, dễ thử nghiệm.
Từ linh kiện rời đến mô hình hoàn chỉnh, mỗi bước đều gắn với một nhiệm vụ rõ ràng.
Quan sát cơ cấu, motor, servo và cảm biến để hiểu robot phản hồi như thế nào.
Mỗi buổi có 2 bài dễ chỉ đổi tham số, 1 bài trung bình và 1 bài khó cần giải thích cách làm.
24 buổi theo lộ trình. Hai bài nền tảng được giữ; 22 dự án được chọn để giảm trùng kiến thức.
MakeCode, sự kiện, LED và vòng lặp hữu hạn
Kết nối cổng, Motor, Servo và quyết định theo cảm biến
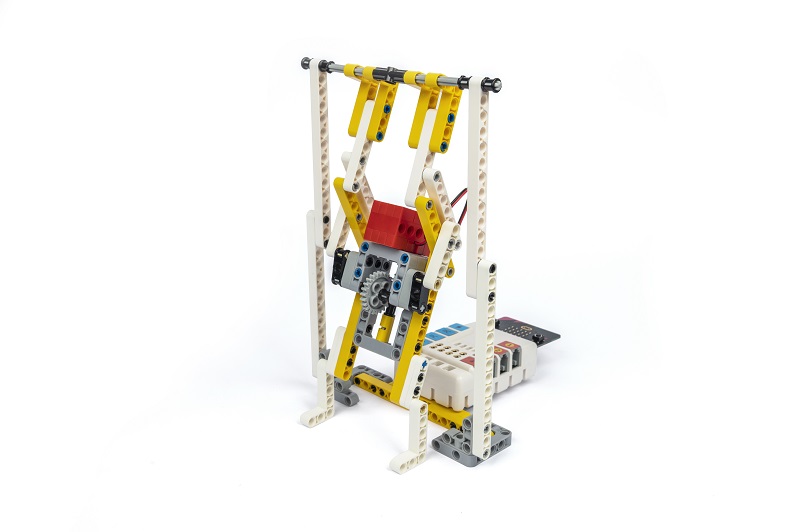
Chuyển động quay → chuyển động qua lại
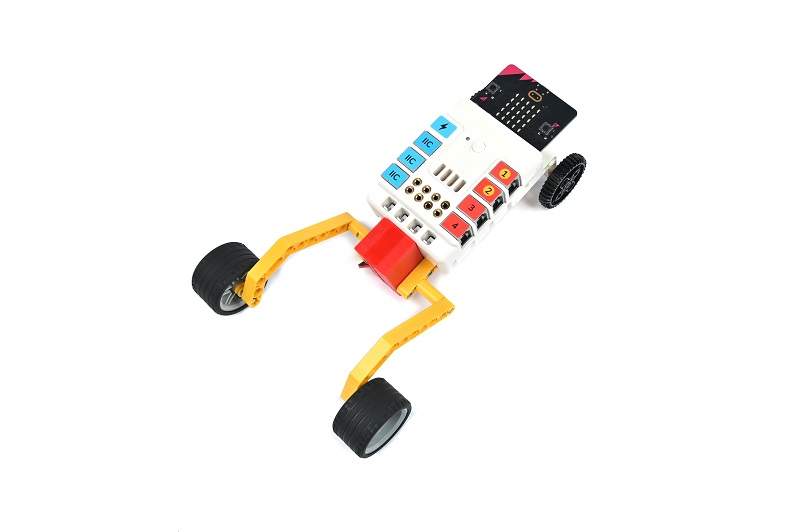
Ma sát, tốc độ và quãng đường
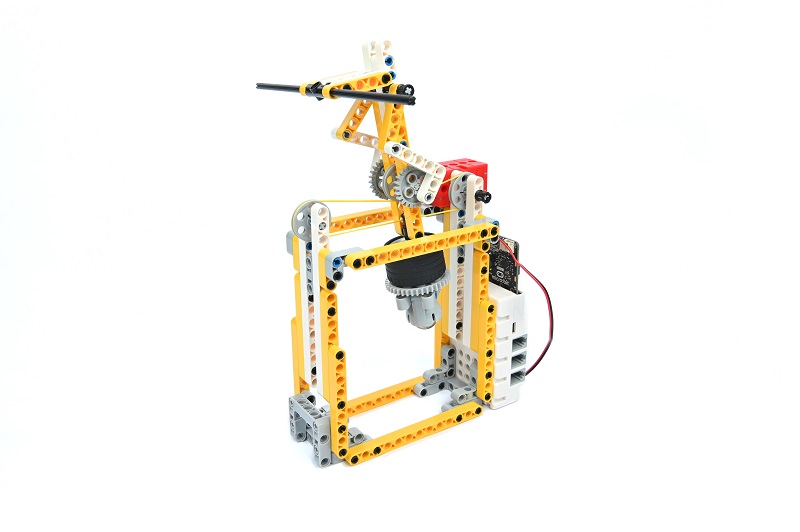
Cân bằng thụ động và thử nghiệm có kiểm soát
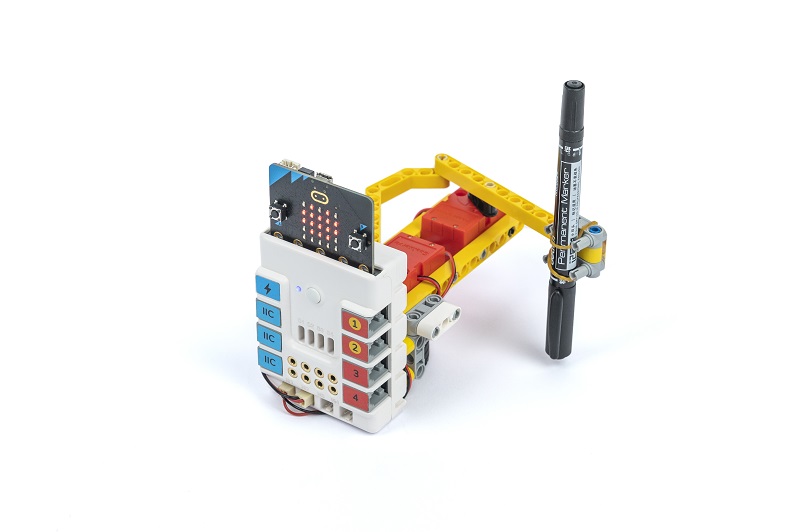
Chuyển động tuần hoàn và hoa văn
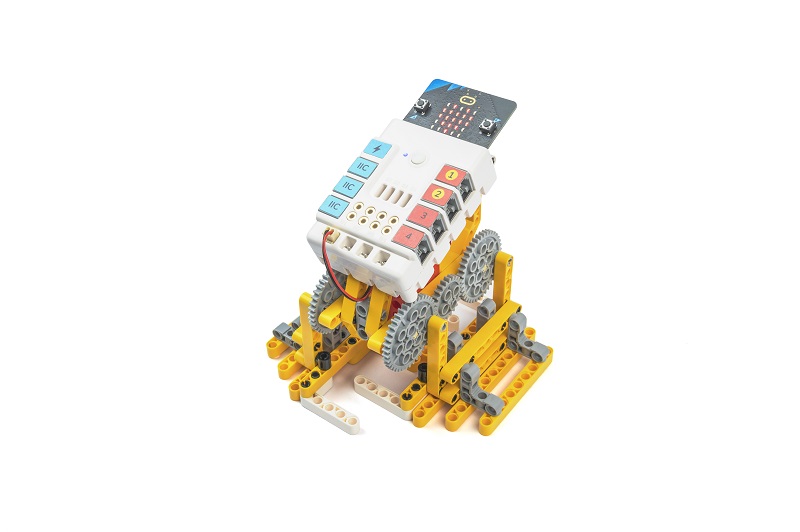
Phối hợp chân và hiệu chỉnh bước đi
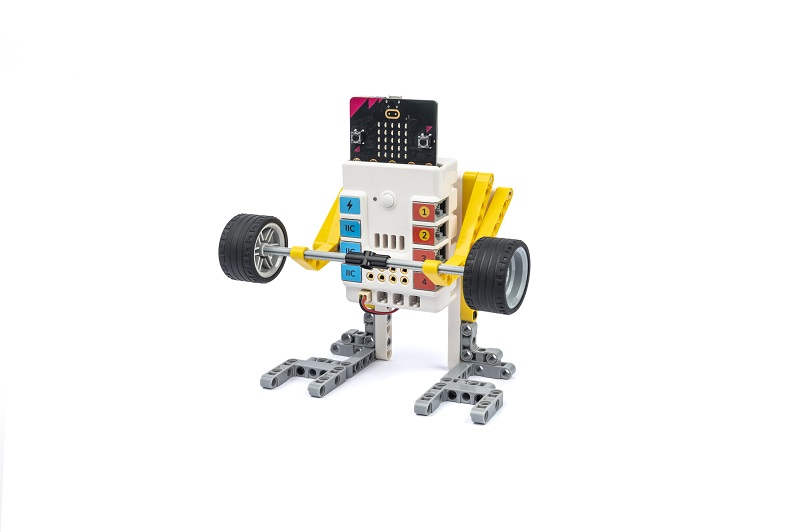
Cơ cấu nâng và ảnh hưởng của tải
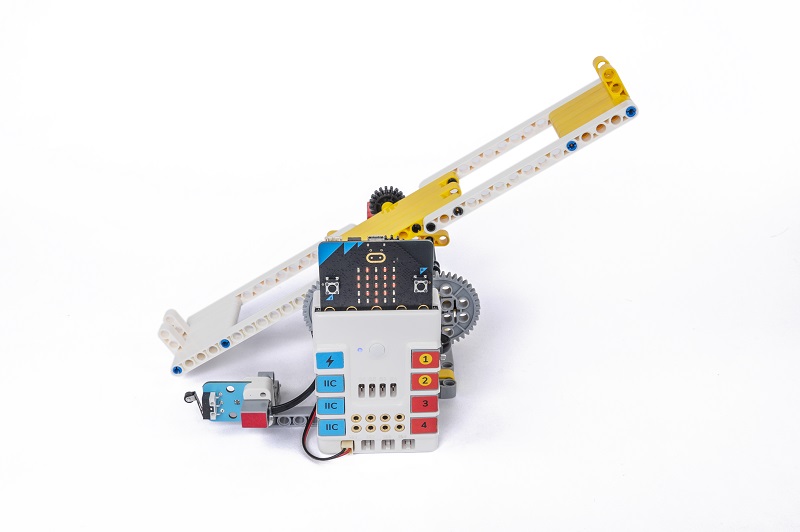
Đòn bẩy và vị trí đặt tải
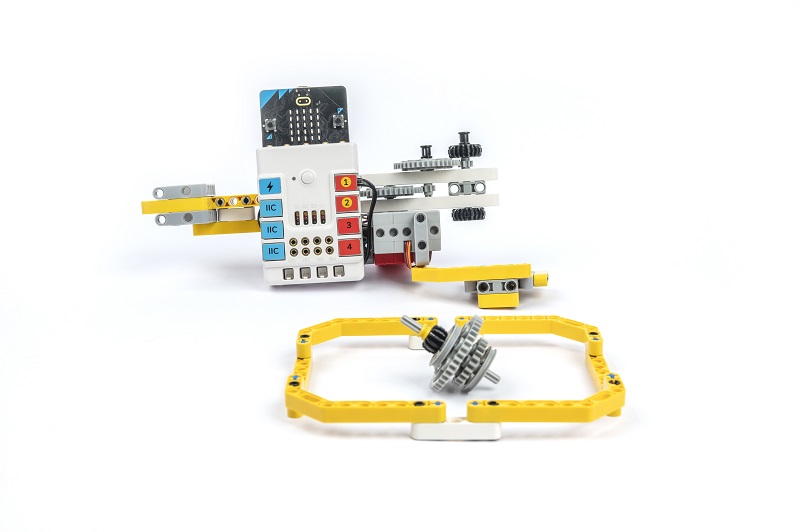
Truyền động quay và năng lượng chuyển động
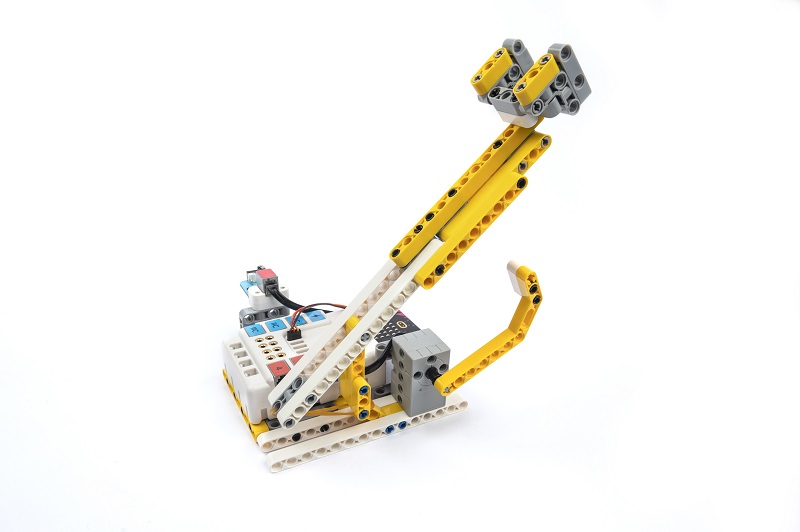
Cơ cấu phóng, đòn bẩy và thử nghiệm lặp lại
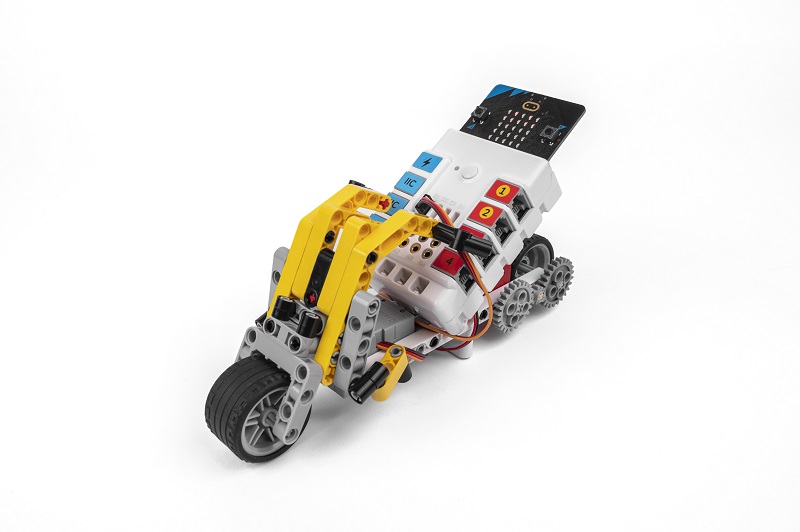
Bánh răng và truyền động tới bánh xe
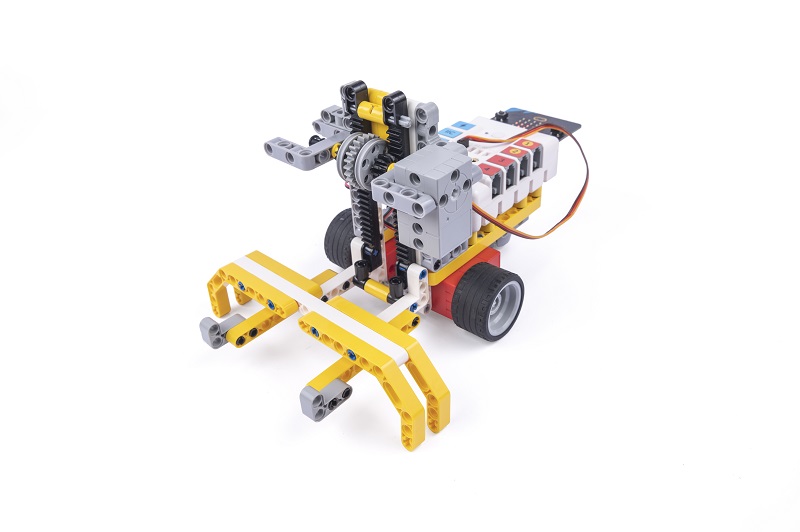
Thanh răng – bánh răng và định vị cơ cấu nâng
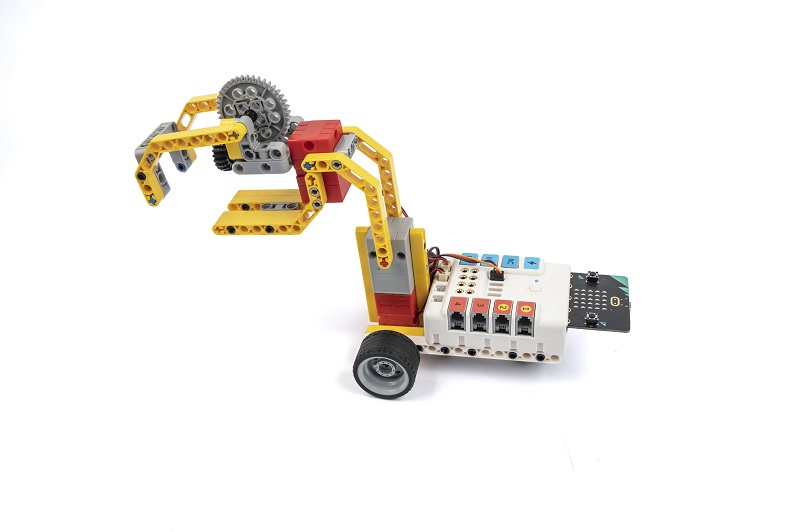
Trục vít và trình tự xúc – nâng – hạ
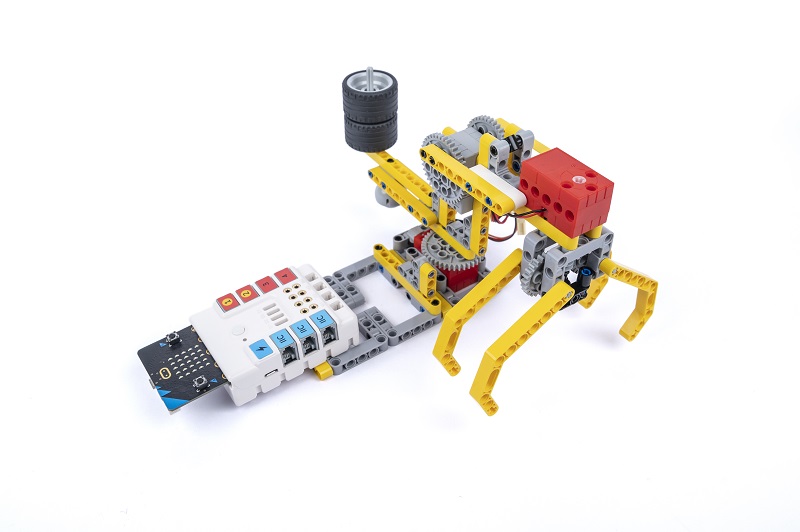
Phối hợp hai Motor và Servo trong thao tác gắp
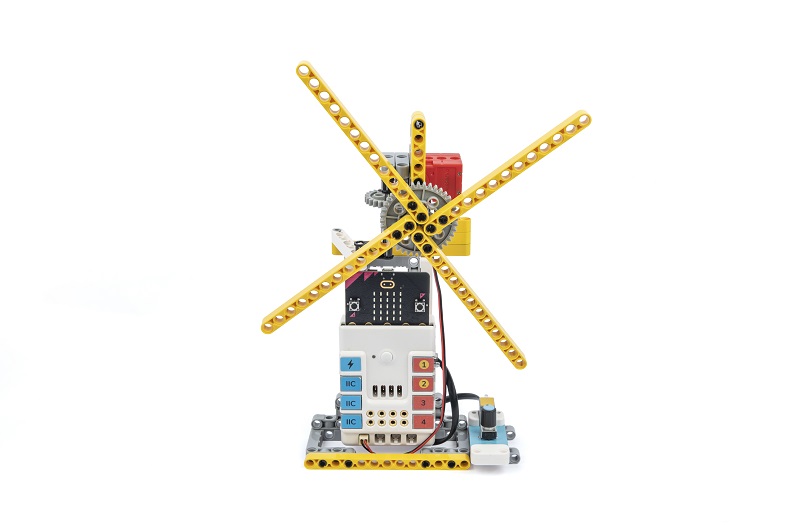
Biến trở, ánh xạ và tốc độ Motor
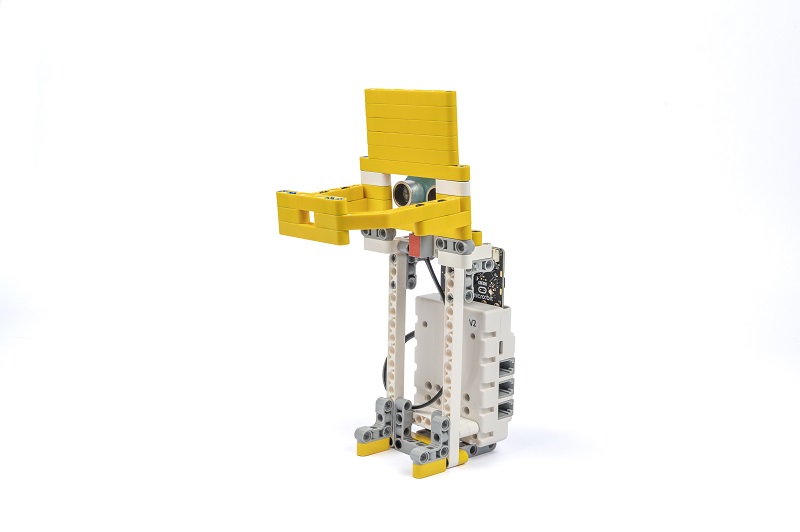
Đếm sự kiện và tránh đếm trùng
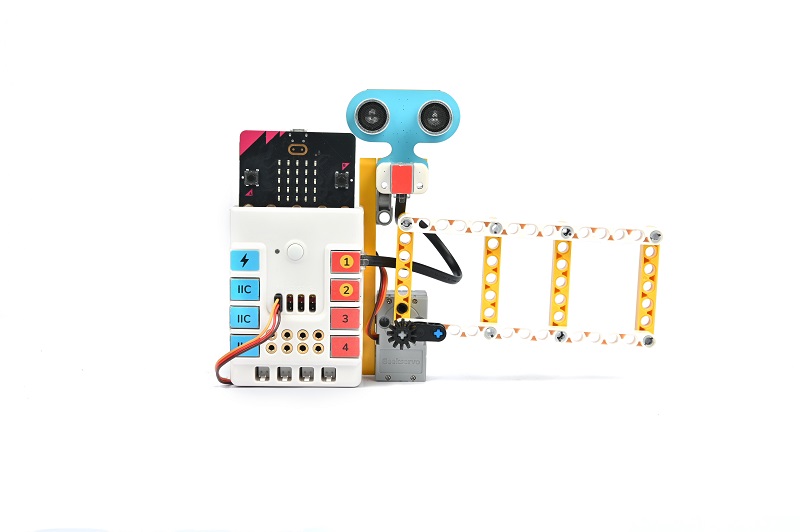
Khoảng cách, Servo và đóng/mở cổng
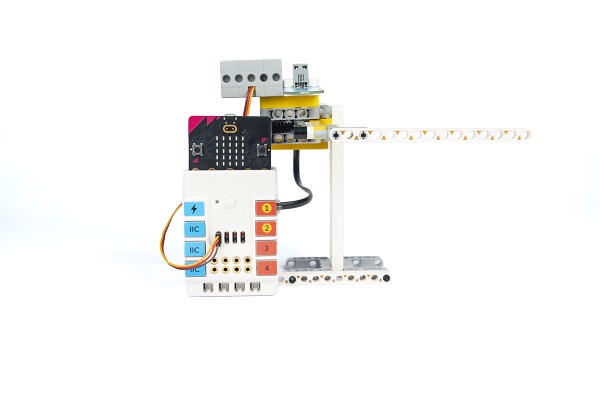
Độ ẩm, Servo và phản ứng có độ trễ
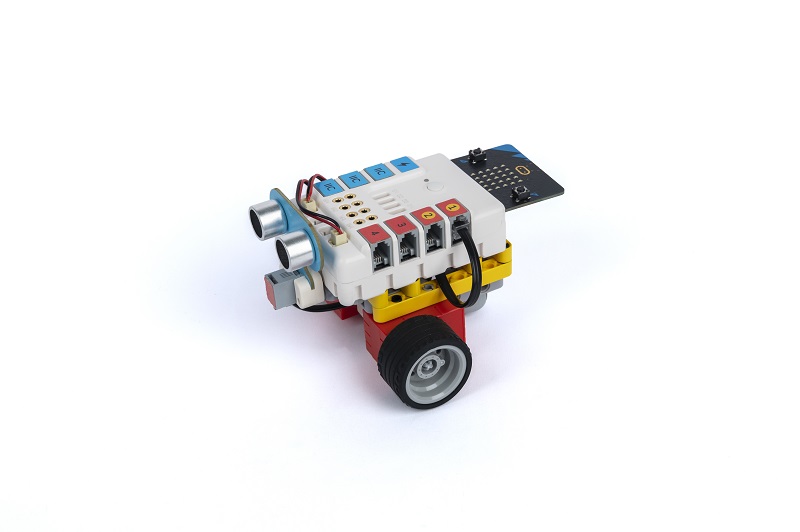
Tránh vật cản bằng hai Motor
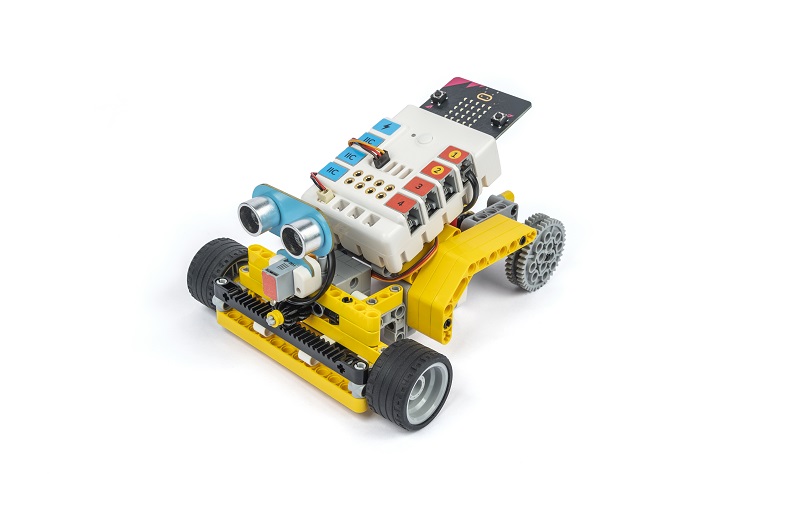
Tránh vật cản bằng cơ cấu lái
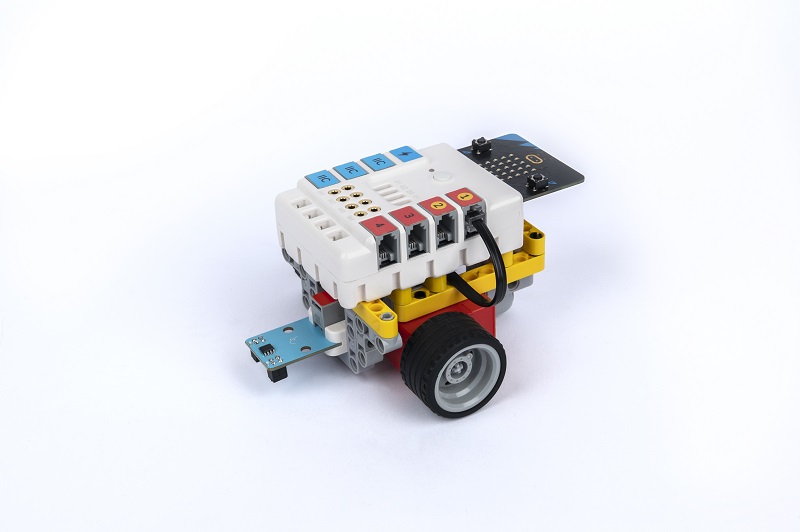
Hai mắt dò vạch và điều khiển sai lệch
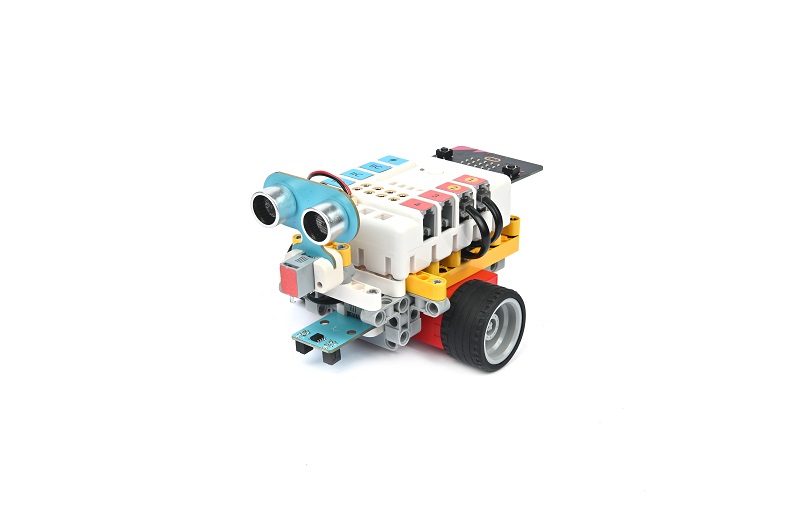
Ưu tiên hai cảm biến và quản lý trạng thái
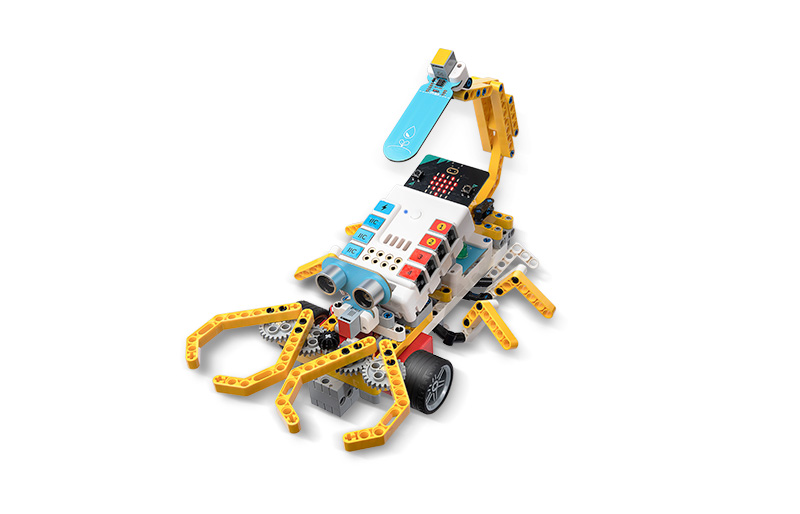
Dự án tổng hợp nhiều cảm biến và cơ cấu